

Κινητήρας συνεχούς ρεύματος
Υπάρχουν διαφορετικοί τύποι από κινητήρες που χρησιμοποιούνται σε μικρά και μεσαίου μεγέθους έργα ρομποτικής. Αυτοί μπορούν να καταταγούν γενικά στις κατηγορίες
- Βηματικοί κινητήρες
- Servo κινητήρες
- DC κινητήρες
Βρίσκονται σε μεγάλη ποικιλία από μεγέθη και δυνατότητες και αντίστοιχα χρησιμοποιούνται σε διαφορετικού μεγέθους εφαρμογές.
Οι βηματικοί κινητήρες και οι σερβοκινητήρες είναι σχεδιασμένοι με τέτοιο τρόπο ώστε να μπορούμε να ελέγχουμε τη θέση τους. Μπορούμε να ελέγξουμε τα βήματα προς τα εμπρός και προς τα πίσω.
Οι σερβοκινητήρες μπορούν εν γένει να μετακινηθούν από 0 έως 180 μοίρες. Επομένως μπορείτε να μετακινήσετε τον κινητήρα σας σε οποιαδήποτε θέση μεταξύ 0 και 180. Όμοια, στους βηματικούς κινητήρες, μπορείτε να ελέγξετε τα βήματα με ακρίβεια. Αυτός είναι ο λόγος που οι βηματικοί κινητήρες χρησιμοποιούνται σε μηχανές CNC, σε τρισδιάστατους εκτυπωτές κ.λ.π.
Εδώ θα μας απασχολήσουν οι κινητήρες συνεχούς ρεύματος (DC motors). Οι κινητήρες συνεχούς ρεύματος χρησιμοποιούνται συχνά σε εφαρμογές ρομποτικής και είναι αρκετά διαφορετικοί από τους βηματικούς (Stepper Motors) και τους σερβοκινητήρες.
Αυτοί οι τρεις τύποι κινητήρων λοιπόν έχουν διαφορετική κατασκευή και διαφορετικό προορισμό χρήσης.
Όταν ένας κινητήρας συνεχούς ρεύματος ενεργοποιείται, αρχίζει αμέσως να περιστρέφεται, και περιστρέφεται συνεχώς. Δεν μπορείτε να ελέγξετε ακριβώς τη θέση του χωρίς να χρησιμοποιήσετε κάποια συγκεκριμένη τεχνική. Και πάλι δεν μπορείτε να ελέγξετε 100% τη θέση του σε έναν κινητήρα συνεχούς ρεύματος όπως γίνετε με το Stepper motor και το Servo. Αν όμως προσθέσετε έναν κωδικοποιητή στον κινητήρα συνεχούς τότε πραγματικά αλλάζει όλο το παιχνίδι. Με την προσθήκη κωδικοποιητή, μπορείτε να παρακολουθείτε τις στροφές του κινητήρα, την απόσταση που έχει διανύσει και με αυτόν τον τρόπο μπορείτε να δημιουργήσετε ένα ωραίο σύστημα ανατροφοδότησης που μπορεί να χρησιμοποιηθεί για τον έλεγχο του κινητήρα DC. Στη συνέχεια, μπορείτε να σταματήσετε τον κινητήρα συνεχούς ρεύματος στη θέση όπου θέλετε να σταματήσει. Σημειώστε εδώ ότι η αναστροφή της πολικότητας στην τροφοδοσία του κινητήρα τον αναγκάζει να κινηθεί προς την αντίθετη κατεύθυνση.
H χρήση ενός κωδικοποιητή για τον έλεγχος του κινητήρα DC δεν είναι μια τόσο απλή υπόθεση. Δεν μπορείτε έτσι απλά προσθέτοντας έναν κωδικοποιητή στον κινητήρα συνεχούς ρεύματος να αρχίσετε να τον ελέγχετε. Για να χρησιμοποιήσετε έναν κωδικοποιητή θα χρειαστείτε έναν ελεγκτή, κι ένα πρόγραμμα που θα καθοδηγεί τον ελεγκτή. Ο ελεγκτής θα διαβάζει τον κωδικοποιητή και στη συνέχεια θα ελέγχει αναλόγως τον κινητήρα DC σύμφωνα με τις προκαθορισμένες οδηγίες που έχει γράψει ο προγραμματιστής.
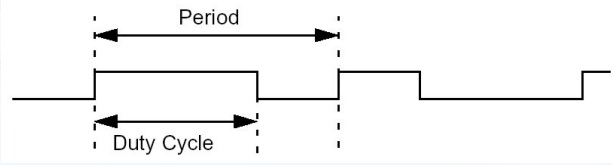
Ο έλεγχος της ταχύτητας περιστροφής του κινητήρα DC γίνεται συνήθως με την τροφοδότηση του με μια PWM (Pulse-width modulation) κυματομορφή. Μία PWM κυματομορφή, όπως φαίνεται στο επόμενο σχήμα, στην πραγματικότητα αποτελεί μία περιοδική κυματομορφή η οποία έχει δύο τμήματα. Το τμήμα ΟΝ στο οποίο η κυματομορφή έχει την μέγιστη τιμή της και το τμήμα OFF στο οποίο έχει την τιμή μηδέν. To τμήμα ΟΝ ονομάζεται Duty Cycle και μετριέται είτε σε μονάδες χρόνου (ms, us κλπ) είτε σε ποσοστό (%) επί της περιόδου (Period).
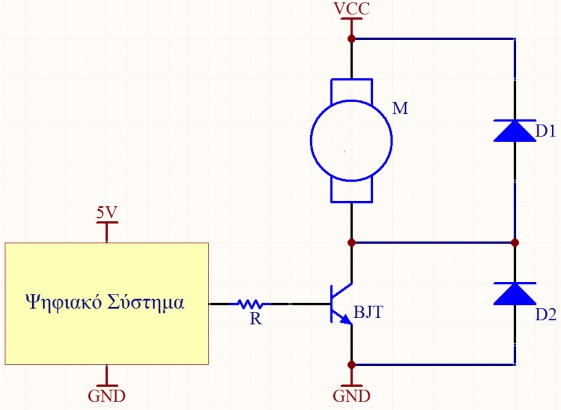
Εφαρμόζοντας μία PWM κυματομορφή στην τροφοδοσία ενός φορτίου επιτυγχάνουμε να ελέγξουμε το ποσοστό της ισχύος που πέφτει πάνω στο φορτίο. Για την περίπτωση που το φορτίο είναι ένας κινητήρας αυτό συνεπάγεται έλεγχος στροφών του κινητήρα. Στο παρακάτω σχήμα βλέπετε μία τέτοια συνδεσμολογία τροφοδοσίας DC κινητήρα.
Έλεγχος κινητήρα συνεχούς ρεύματος με κωδικοποιητή:
Οι αρχάριοι στον προγραμματισμό μικροελεγκτών είναι συνήθως πιο άνετοι με τη χρήση του Arduino Uno ή του Arduino mega ή του Arduino Nano. Για αυτό το λόγο στις κατασκευές – παραδείγματα θα χρησιμοποιήσω τον Arduino Uno. Τα ίδια προγράμματα μπορείτε να δοκιμάσετε και στο Arduino Nano και στο Arduino Mega.
Για να ξεκινήσετε, θα χρειαστείτε
- ένα Arduino Uno,
- ένα τροφοδοτικό συνεχούς ρεύματος για τον κινητήρα,
- έναν κοντρόλερ για την οδήγηση του κινητήρα,
- και έναν κινητήρα συνεχούς ρεύματος με προσαρμοσμένο στην κατασκευή του έναν κωδικοποιητή.
Τα βήματα που θα ακολουθήσουμε θα είναι τα εξής.
- Πρώτα θα εξοικειωθούμε με τη χρήση του κωδικοποιητή δίνοντας κίνηση στον κινητήρα με το χέρι.
- Στη συνέχεια θα τροφοδοτήσουμε τον κινητήρα με τη χρήση ενός κοντρόλερ για να ελέγχουμε την φορά της κίνησης και την ταχύτητα του.
Κινητήρας συνεχούς ρεύματος με κωδικοποιητή (Κινητήρας DC - Encoder)
